03. Communication Theory_LTI System
[toc]
학습 목표
- 선형성(가산성, 동차성, 중첩의 원리)과 시불변성의 의미 이해
- 임펄스 응답과 컨볼루션으로 LTI 시스템의 출력을 구하는 방법 이해
- 인과성과 BIBO 안정성을 임펄스 응답으로 판정하는 방법 이해
- 주파수 응답(전달함수) \(H(f)\)와 \(Y(f) = H(f)X(f)\)의 의미 이해
- 이상적인 저역통과 필터의 임펄스 응답, 비인과성, 펄스 응답과 깁스 현상 이해
- 버터워스 필터와 체비셰프 필터의 차이 이해
- 이산 푸리에 변환(DFT)과 고속 푸리에 변환(FFT, Cooley-Tukey, 버터플라이, 비트 반전) 이해
- 과제 연습문제 2.12, 2.13 풀이
선형 시불변 (LTI) 시스템
선형 시스템
시스템 \(T[\cdot]\)이 가산성과 동차성을 모두 만족하면 선형(Linear) 시스템
| 성질 | 수식 | 의미 |
|---|---|---|
| 가산성 (Additivity) | \(T[x_1(t) + x_2(t)] = T[x_1(t)] + T[x_2(t)]\) | 입력을 더해서 넣은 결과 = 각각 넣은 결과의 합 |
| 동차성 (Homogeneity) | \(T[a x_1(t)] = a\,T[x_1(t)]\) | 입력을 \(a\)배 하면 출력도 \(a\)배 |
| 중첩의 원리 (Superposition) | \(T[a x_1(t) + b x_2(t)] = a\,T[x_1(t)] + b\,T[x_2(t)]\) | 위 두 성질을 합친 것 |
- 중첩의 원리 덕분에 복잡한 입력을 간단한 신호(임펄스, 정현파)들의 합으로 쪼개서 각각의 응답을 더하면 됨
- 이 생각이 뒤에 나오는 컨볼루션(임펄스로 쪼개기)과 주파수 응답(정현파로 쪼개기)의 출발점
임펄스 응답 (Impulse Response) \(h(t)\)
- 초기 조건이 0인 시스템에 델타 함수 \(\delta(t)\)를 입력으로 넣었을 때의 출력
- LTI 시스템은 \(h(t)\) 하나만 알면 어떤 입력에 대한 출력도 계산 가능 → 시스템의 “지문” 같은 역할
시불변 (Time Invariant) 시스템
- 입력을 \(t_0\)만큼 늦추면 출력도 모양은 그대로, 정확히 \(t_0\)만큼 늦게 나오는 시스템
- 즉 \(\delta(t - t_0)\)를 넣으면 \(h(t - t_0)\)가 나옴
- 쉽게 말해, 오늘 실험하든 내일 실험하든 시스템의 성질이 같다는 뜻
LTI 시스템의 시간 응답: 컨볼루션
컨볼루션 (Convolution) ⭐️
입력 \(x(t)\)를 시간 \(\tau\)마다 놓인 임펄스들 \(x(\tau)\delta(t - \tau)\)의 합으로 보면,
- 선형성 → 각 임펄스의 응답을 더하면 됨
- 시불변성 → \(\delta(t - \tau)\)의 응답은 \(h(t - \tau)\)
따라서 출력은
\[y(t) = \int_{-\infty}^{\infty} x(\tau)\, h(t - \tau)\, d\tau = \int_{-\infty}^{\infty} h(\tau)\, x(t - \tau)\, d\tau = x(t) * h(t)\]- 두 적분은 \(\lambda = t - \tau\) 치환으로 서로 같음 → 컨볼루션은 교환 법칙이 성립
- 입력이 \(\delta(t)\)이면 \(y(t) = \int \delta(\tau) h(t - \tau)\, d\tau = h(t)\) → 임펄스 응답의 정의와 일치
시불변성의 확인
입력을 \(d\)만큼 지연한 \(x(t - d)\)를 넣고 \(k = \tau - d\)로 치환하면
\[\int_{-\infty}^{\infty} x(\tau - d)\, h(t - \tau)\, d\tau = \int_{-\infty}^{\infty} x(k)\, h\big((t - d) - k\big)\, dk = y(t - d)\]- 출력도 정확히 \(d\)만큼 지연됨 → 컨볼루션으로 표현되는 시스템은 시불변
예시: 델타 두 개로 메아리 만들기
강의에서는 MATLAB의 gong.mat 소리에 \(h(t) = \delta(t) + \delta(t - 3)\)을 컨볼루션해서 3초 뒤에 같은 소리가 한 번 더 들리는 메아리를 만듦
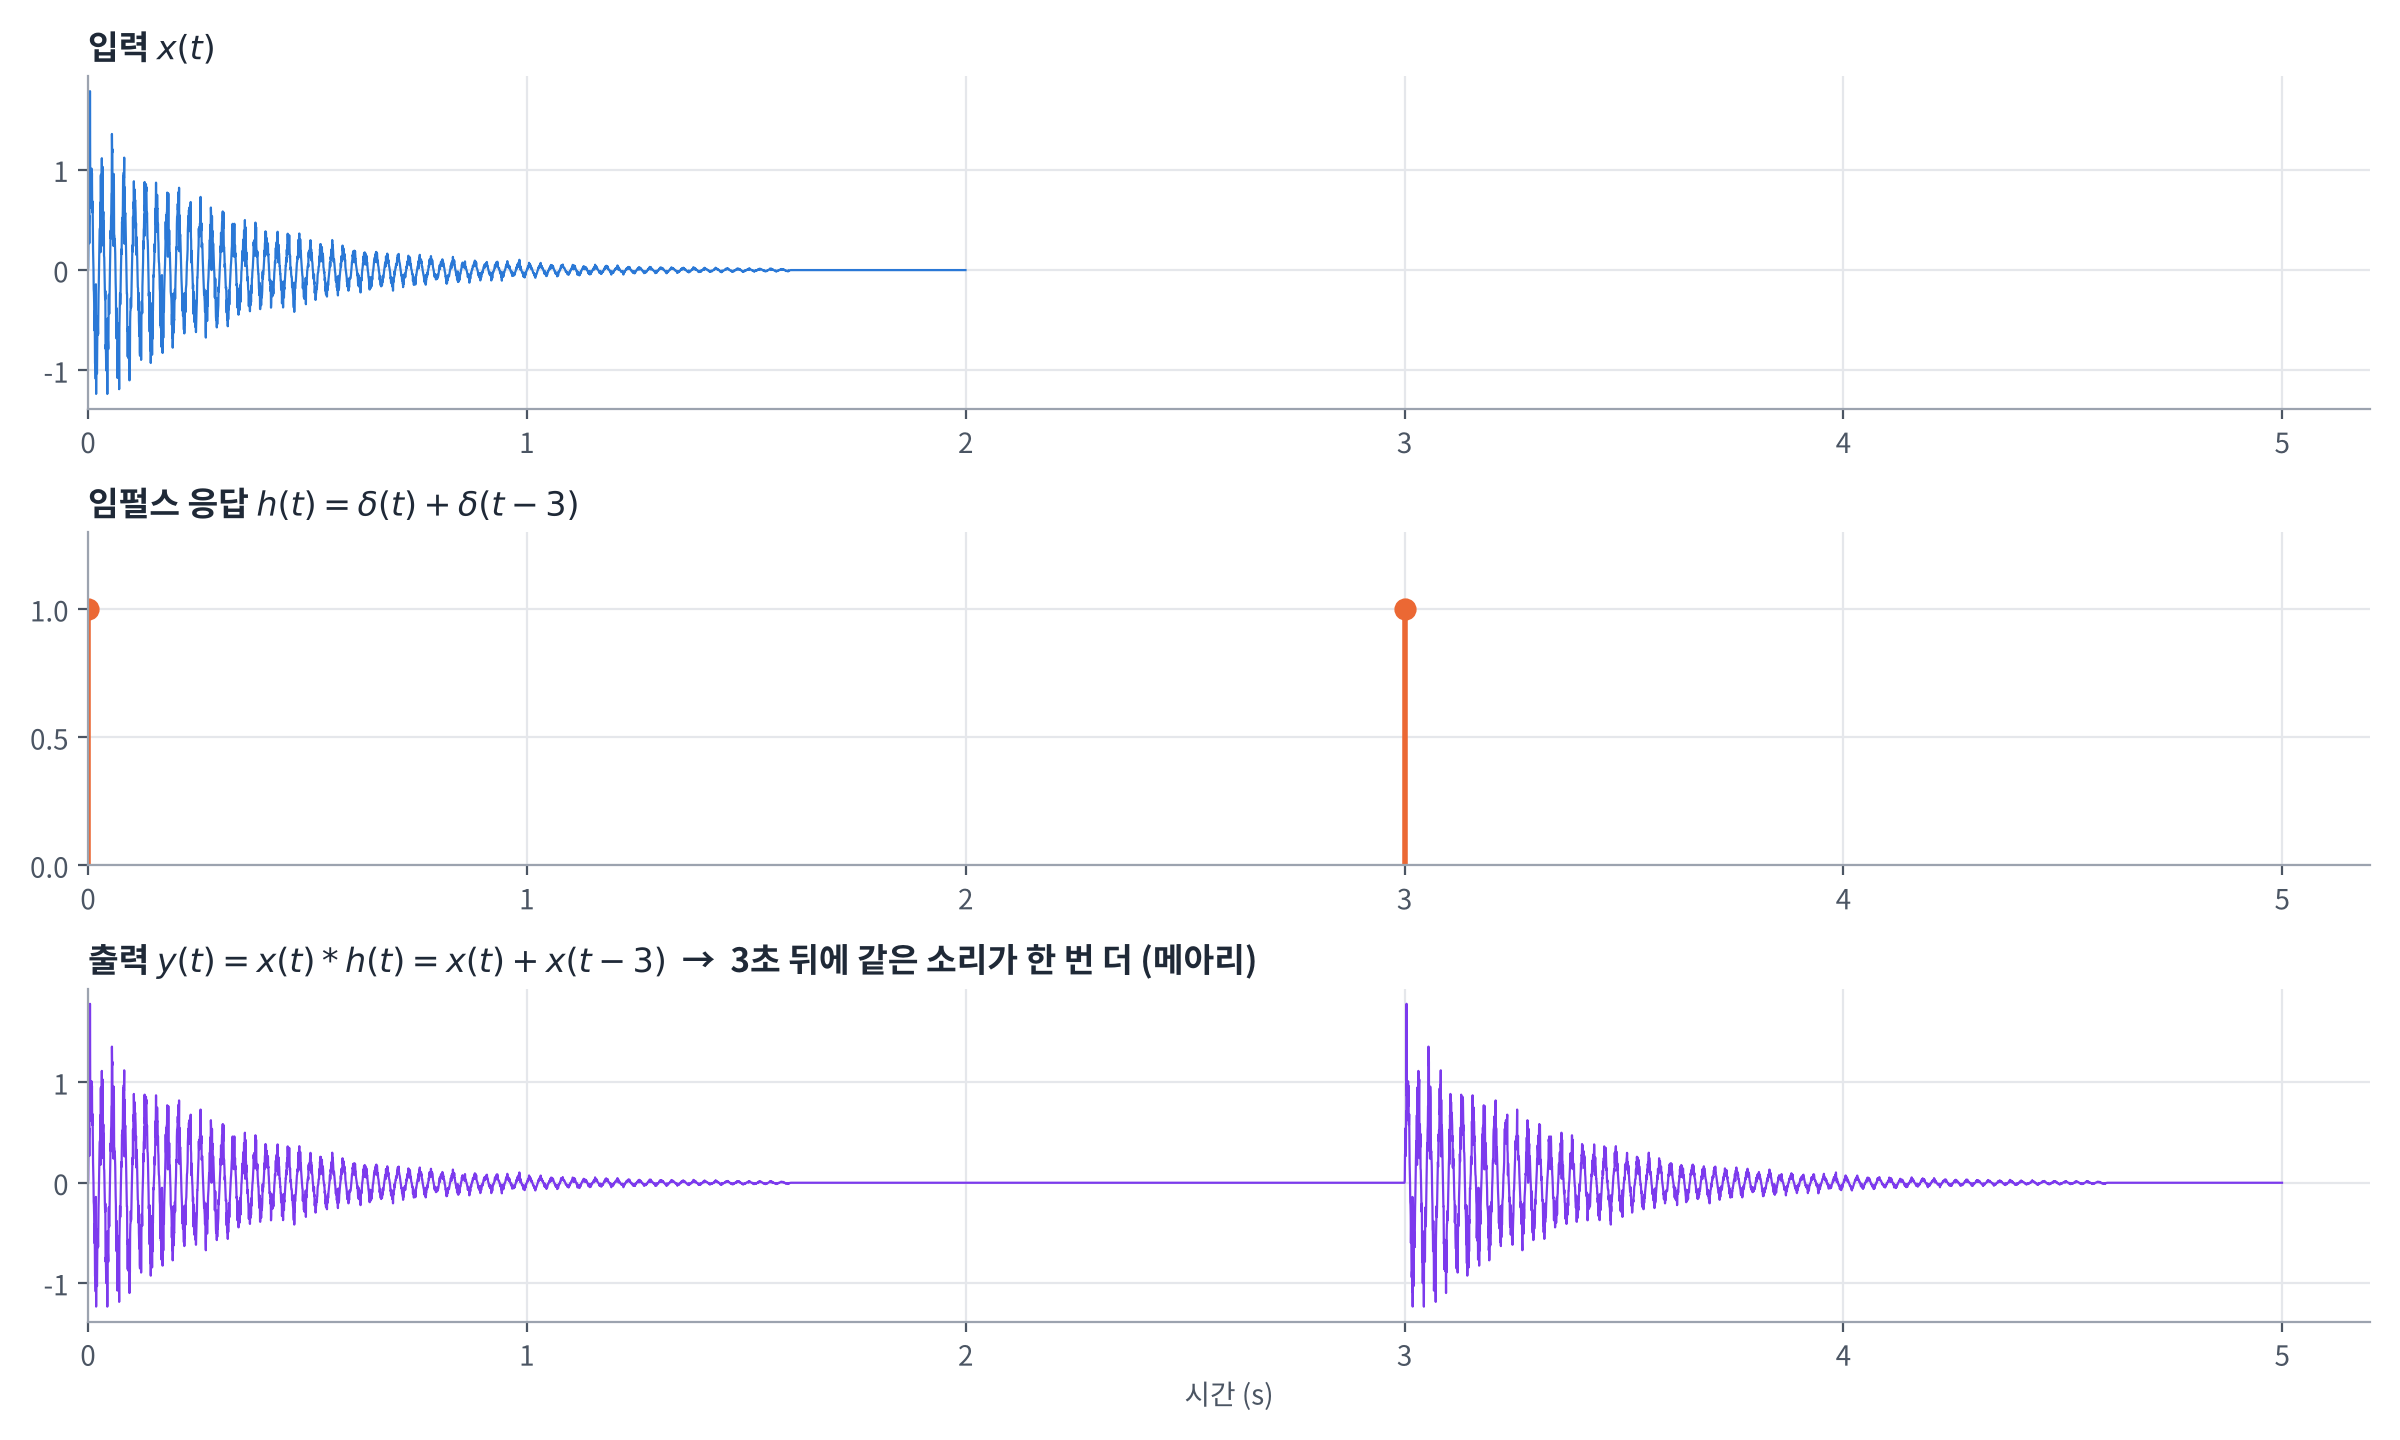
- 델타 함수와의 컨볼루션은 신호를 그 위치로 옮기는 것: \(x(t) * \delta(t - 3) = x(t - 3)\)
- 따라서 \(y(t) = x(t) + x(t - 3)\) → 원래 소리 + 3초 늦은 소리
같은 실험을 파이썬으로 짧은 입력에 해 보면 다음과 같음
1
2
3
4
5
6
7
8
9
10
11
12
import numpy as np

fs = 100                                   # 샘플링 주파수 [Hz]
x = np.array([1.0, 0.5, 0.25])             # 짧은 입력 신호
h = np.zeros(3 * fs + 1)                   # 임펄스 응답: 0초와 3초에 델타
h[0] = 1.0
h[3 * fs] = 1.0

y = np.convolve(x, h)                      # y = x * h
nz = np.nonzero(y)[0]
for n in nz:
    print(f"t = {n / fs:.2f} s, y = {y[n]:.2f}")
실행 결과
1
2
3
4
5
6
t = 0.00 s, y = 1.00
t = 0.01 s, y = 0.50
t = 0.02 s, y = 0.25
t = 3.00 s, y = 1.00
t = 3.01 s, y = 0.50
t = 3.02 s, y = 0.25
- 입력
[1, 0.5, 0.25]가 0초와 3초에 그대로 한 번씩 나타남 → 메아리
인과성과 안정성
인과 (Causal) 시스템
- 인과 시스템은 입력이 들어오기 전에는 응답하지 않음 (미래의 입력을 쓰지 않음)
- LTI 시스템이 인과 시스템이 되기 위한 필요충분조건
- 이유: \(y(t) = \int h(\tau)\, x(t - \tau)\, d\tau\)에서 \(\tau < 0\)이면 \(x(t - \tau)\)는 미래 시각의 입력
- 따라서 \(\tau < 0\)에서 \(h(\tau) = 0\)이어야 현재와 과거의 입력만 사용
안정 (Stable) 시스템: BIBO 안정
- 유한한 입력을 넣으면 출력도 유한 (Bounded Input, Bounded Output)
- \(\lvert x(t) \rvert < M\)이면 삼각부등식에 의해
- LTI 시스템이 안정 시스템이 되기 위한 필요충분조건
(중요!!)
- 인과성은 \(h(t)\)가 어디에 있는지(시간축의 부호), 안정성은 \(h(t)\)가 얼마나 큰지(절댓값의 면적)를 보는 조건
- 서로 다른 조건이라 네 가지 조합이 모두 가능 (연습문제 2.12에서 자세히 다룸)
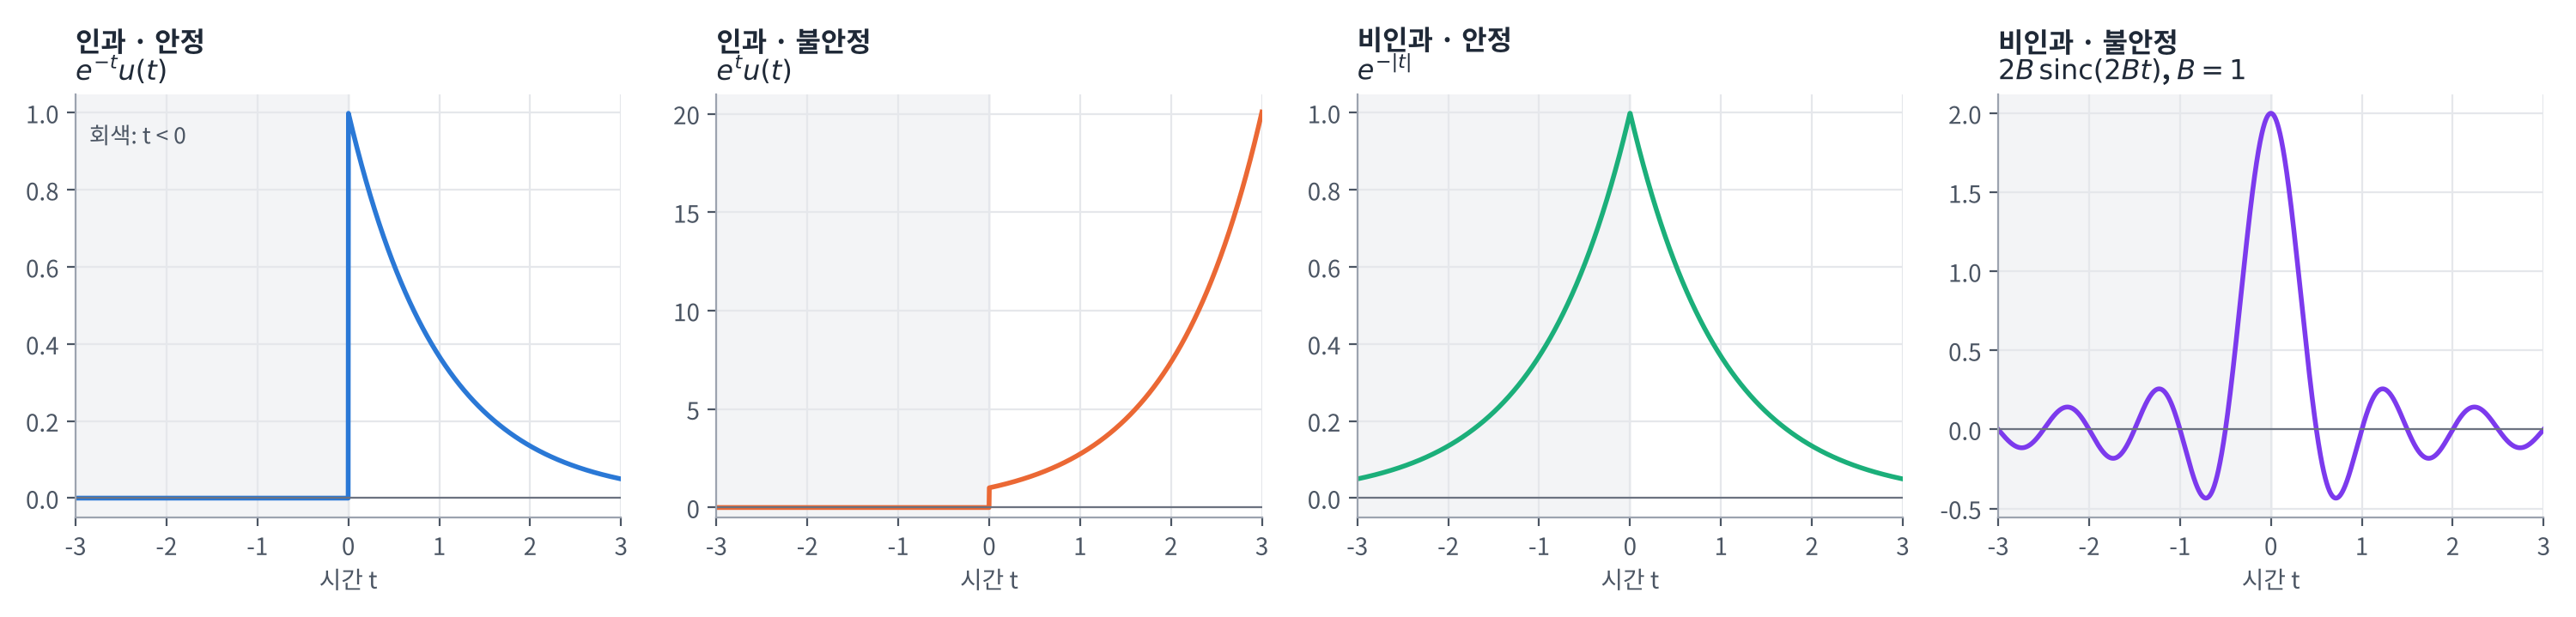
- 회색 부분(\(t < 0\))이 0이 아니면 비인과, \(\lvert h \rvert\)의 면적이 무한하면 불안정
- 이상적인 저역통과 필터의 \(\mathrm{sinc}\)는 비인과이면서 불안정 → 바로 뒤에서 다룸
주파수 응답 (Frequency Response)
복소 지수 입력에 대한 응답
임펄스 응답이 \(h(t)\)인 LTI 시스템에 \(x(t) = \exp(j\omega t)\) (\(\omega = 2\pi f\))를 넣으면
\[y(t) = \int_{-\infty}^{\infty} h(\tau)\, e^{j\omega(t - \tau)}\, d\tau = e^{j\omega t} \underbrace{\int_{-\infty}^{\infty} h(\tau)\, e^{-j\omega\tau}\, d\tau}_{H(f)} = H(f)\, e^{j\omega t}\]- 복소 지수 입력은 LTI 시스템을 통과해도 모양이 그대로 나오고, \(H(f)\)가 곱해질 뿐
- 즉 복소 지수는 LTI 시스템의 고유함수(eigenfunction), \(H(f)\)는 그 고윳값
일반 입력으로 확장
푸리에 역변환에 의해 임의의 입력은 복소 지수들의 합(적분)으로 쓸 수 있음
\[x(t) = \int_{-\infty}^{\infty} X(f)\, e^{j2\pi f t}\, df = \lim_{\Delta f \to 0} \sum_{k=-\infty}^{\infty} X(f)\, e^{j2\pi f t}\, \Delta f \Big\rvert_{f = k\Delta f}\]- 각 성분은 \(H(f)\)가 곱해져서 나오고(선형성), 그 결과를 다시 더하면
- 시간 영역의 컨볼루션 \(y = x * h\)가 주파수 영역에서는 곱셈이 됨 → 2장의 컨볼루션 정리와 같은 결과
컨볼루션의 이산 근사와 탭 지연선
컴퓨터로 계산할 때는 적분을 간격 \(\Delta\tau\)의 합(리만 합)으로 근사
\[y(n\Delta\tau) = \sum_{k=0}^{N-1} h(k\Delta\tau)\, x(n\Delta\tau - k\Delta\tau)\, \Delta\tau\]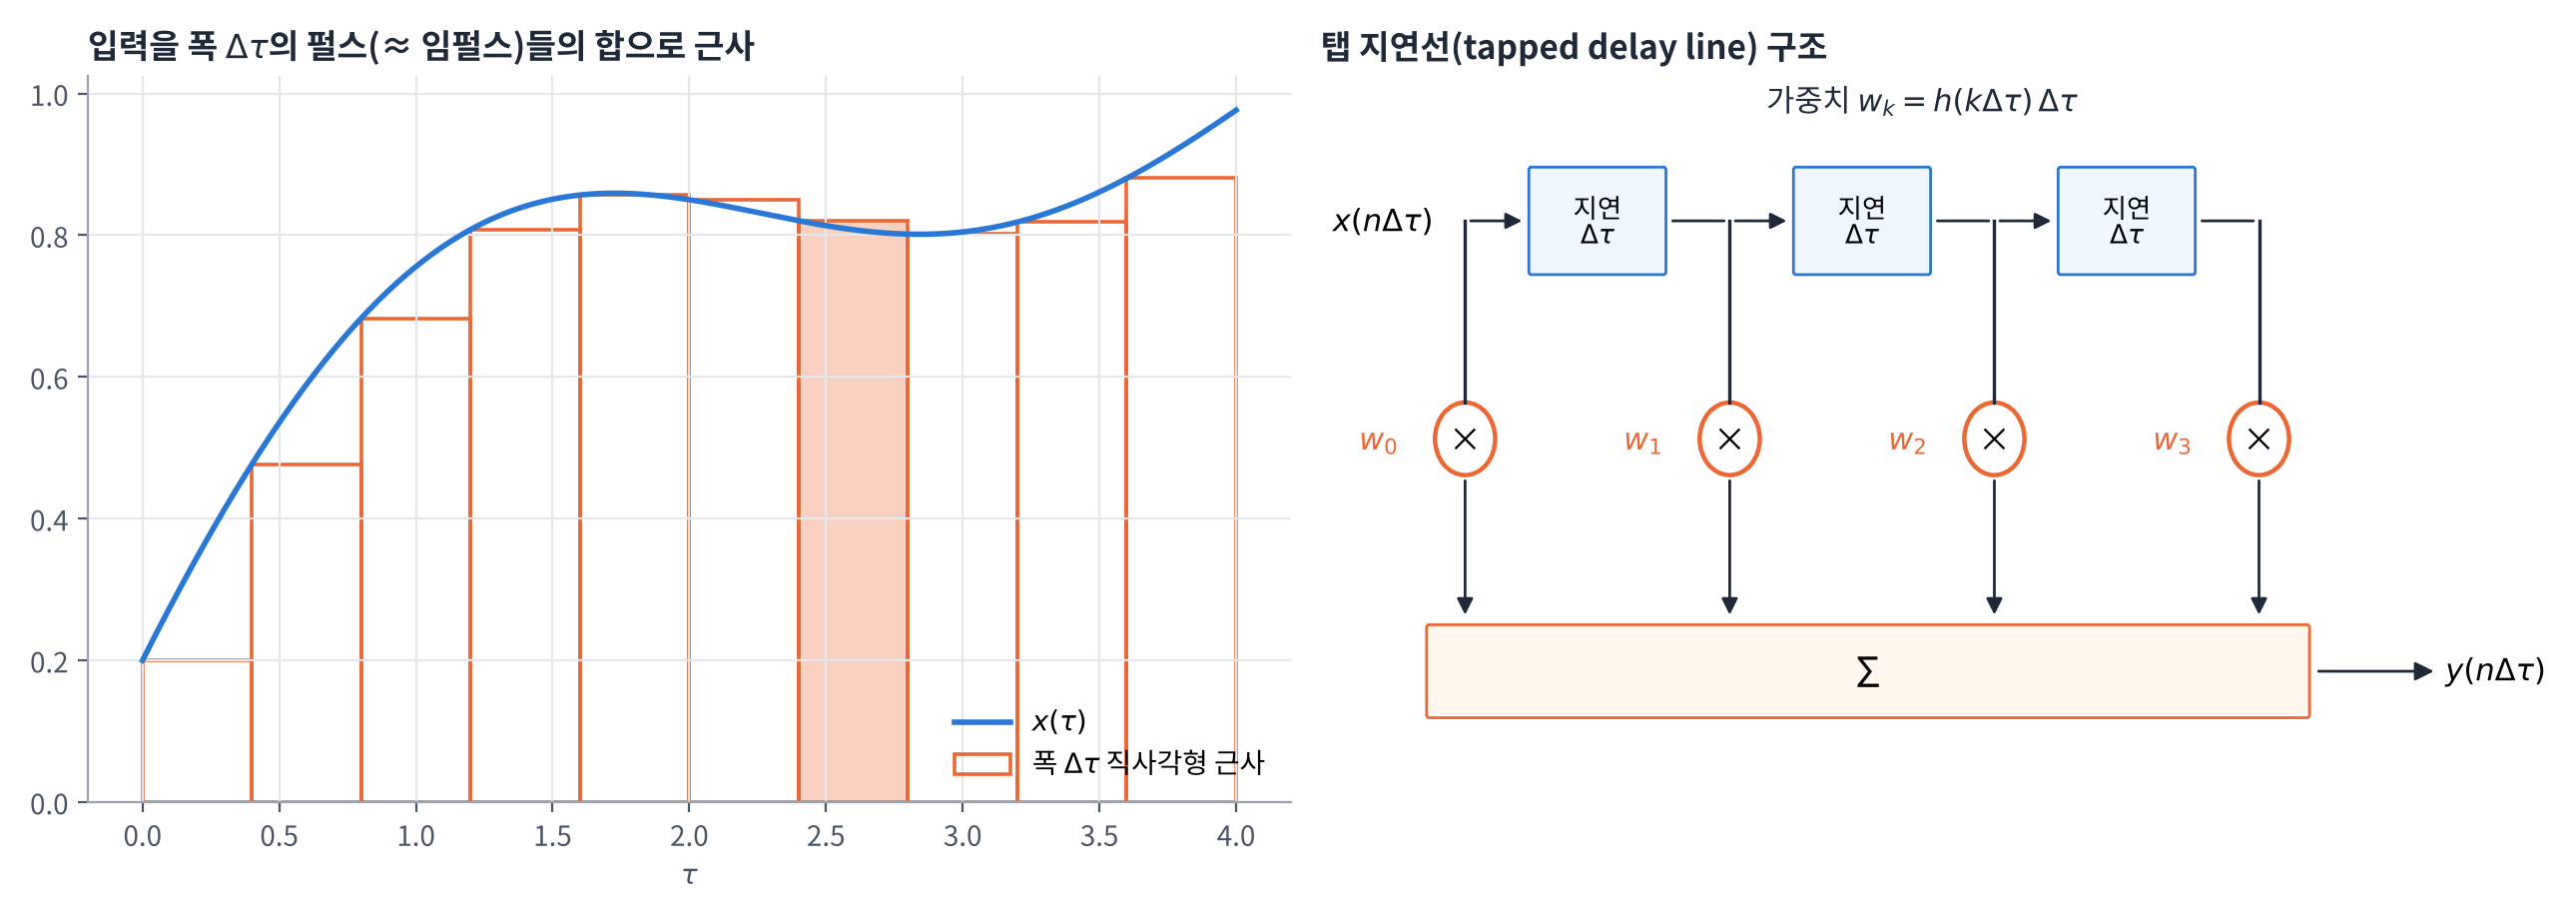
- 왼쪽: 입력을 폭 \(\Delta\tau\)의 직사각형(≈ 임펄스)들로 쪼개서 근사
- 오른쪽: 위 식을 회로로 그리면 지연 소자 + 곱셈기(가중치 \(w_k = h(k\Delta\tau)\Delta\tau\)) + 덧셈기 구조
- 이 구조를 탭 지연선(tapped delay line) 이라고 하며, 디지털 필터(FIR 필터)의 기본 형태
- \(\Delta\tau\)를 작게 할수록 적분에 가까워짐
전달함수 (Transfer Function)
임펄스 응답의 푸리에 변환을 전달함수라고 함
\[H(f) \equiv \mathcal{F}[h(t)] = \int_{-\infty}^{\infty} h(t)\, e^{-j2\pi f t}\, dt, \qquad H(f) = \lvert H(f) \rvert\, e^{j\beta(f)}\]| 기호 | 이름 | numpy |
|---|---|---|
| \(\lvert H(f) \rvert\) | \(h(t)\)의 진폭(amplitude) 스펙트럼 | np.abs(H) |
| \(\beta(f)\) | \(h(t)\)의 위상(phase) 스펙트럼 | np.angle(H) |
- 임펄스 응답이 실수이면 2장의 켤레 대칭에 의해
- \(\lvert H(f) \rvert = \lvert H(-f) \rvert\) → 진폭은 우함수(even)
- \(\beta(f) = -\beta(-f)\) → 위상은 기함수(odd)
- LTI 시스템 출력의 푸리에 변환은 임펄스 응답의 스펙트럼과 입력의 푸리에 변환의 곱: \(Y(f) = H(f)X(f)\)
쉬운 설명:
- \(\lvert H(f) \rvert\): 주파수 \(f\) 성분을 몇 배로 키우거나 줄이는지
- \(\beta(f)\): 주파수 \(f\) 성분을 위상으로 얼마나 밀어내는지(시간 지연)
- 필터 설계는 결국 원하는 \(\lvert H(f) \rvert\)와 \(\beta(f)\)를 만드는 것
이상적인 저역통과 필터 (Ideal Low Pass Filter)
정의
- 통과대역 \(-B < f < B\)에서 진폭 응답은 일정한 상수
- 통과대역에서 위상 응답은 선형
- 선형 위상 \(-2\pi f t_0\)는 2장의 시간 이동 성질에 의해 모든 주파수 성분을 똑같이 \(t_0\)만큼 지연 → 파형이 찌그러지지 않음
임펄스 응답
\(H(f)\)를 푸리에 역변환하면
\[\begin{aligned} h(t) &= \int_{-B}^{B} e^{j2\pi f t}\, e^{-j2\pi f t_0}\, df = \int_{-B}^{B} e^{j2\pi f (t - t_0)}\, df = \left[ \frac{e^{j2\pi f (t - t_0)}}{j2\pi (t - t_0)} \right]_{-B}^{B} \\ &= \frac{e^{j2\pi B (t - t_0)} - e^{-j2\pi B (t - t_0)}}{j2\pi (t - t_0)} = \frac{\sin\big(2\pi B (t - t_0)\big)}{\pi (t - t_0)} = 2B\, \mathrm{sinc}\big(2B(t - t_0)\big) \end{aligned}\]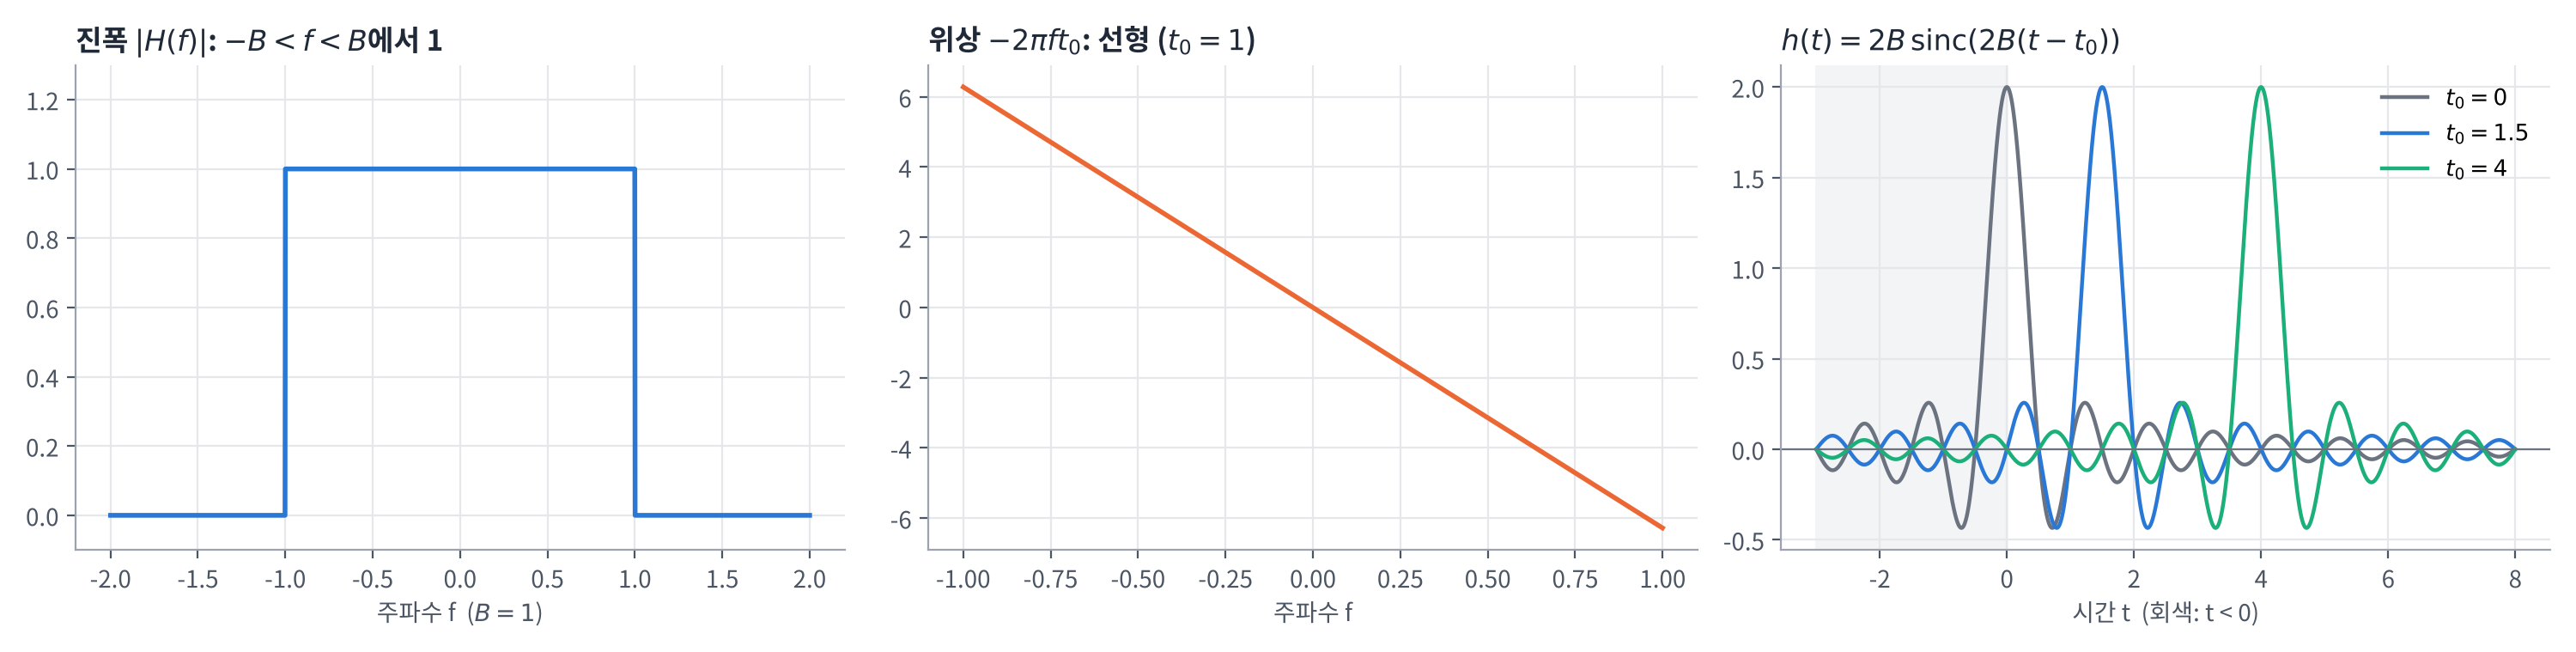
- 사각형 모양의 \(\lvert H(f) \rvert\) ↔ \(\mathrm{sinc}\) 모양의 \(h(t)\) (2장의 사각 펄스 ↔ sinc 변환쌍)
- 최댓값 \(2B\)는 \(t = t_0\)에서 나타나고, 첫 번째 0은 \(t = t_0 \pm \frac{1}{2B}\)
비인과성과 실제 구현
- 이상적인 LPF는 \(t < 0\)에서 임펄스 응답이 0이 아니므로 비인과적 (sinc는 양쪽으로 무한히 이어짐)
- 실시간으로 동작하는 인과 시스템으로 구현하려면 지연 \(t_0\)를 크게 해서 \(t < 0\) 구간의 값을 무시할 정도로 작게 만듦
- 위 그림 오른쪽: \(t_0 = 0\)이면 절반이 \(t < 0\)에 있지만, \(t_0 = 4\)이면 \(t < 0\) 부분이 거의 0
- 대가는 출력이 \(t_0\)만큼 늦게 나온다는 것
- 또한 \(\int \lvert \mathrm{sinc} \rvert\, dt = \infty\)이므로 이상적인 LPF는 엄밀히는 BIBO 안정도 아님 (연습문제 2.12)
이상적인 LPF의 펄스 응답과 깁스 현상
사각 펄스 입력에 대한 응답
입력이 폭 \(T\)인 사각 펄스 \(x(t) = \mathrm{rect}(t/T)\)이고, 계산을 간단히 하기 위해 \(t_0 = 0\)으로 두면
\[y(t) = \int_{-\infty}^{\infty} x(\tau)\, h(t - \tau)\, d\tau = 2B \int_{-T/2}^{T/2} \frac{\sin\big(2\pi B (t - \tau)\big)}{2\pi B (t - \tau)}\, d\tau\]\(\lambda = 2\pi B (t - \tau)\)로 치환하면 (\(d\lambda = -2\pi B\, d\tau\))
\[y(t) = \frac{1}{\pi} \int_{2\pi B (t - T/2)}^{2\pi B (t + T/2)} \frac{\sin\lambda}{\lambda}\, d\lambda = \frac{1}{\pi} \left[ \int_{0}^{2\pi B (t + T/2)} \frac{\sin\lambda}{\lambda}\, d\lambda - \int_{0}^{2\pi B (t - T/2)} \frac{\sin\lambda}{\lambda}\, d\lambda \right]\] \[\therefore\; y(t) = \frac{1}{\pi} \left[ \mathrm{Si}\Big(2\pi B \big(t + \tfrac{T}{2}\big)\Big) - \mathrm{Si}\Big(2\pi B \big(t - \tfrac{T}{2}\big)\Big) \right]\]사인 적분 (Sine Integral)
\[\mathrm{Si}(u) = \int_{0}^{u} \frac{\sin x}{x}\, dx\]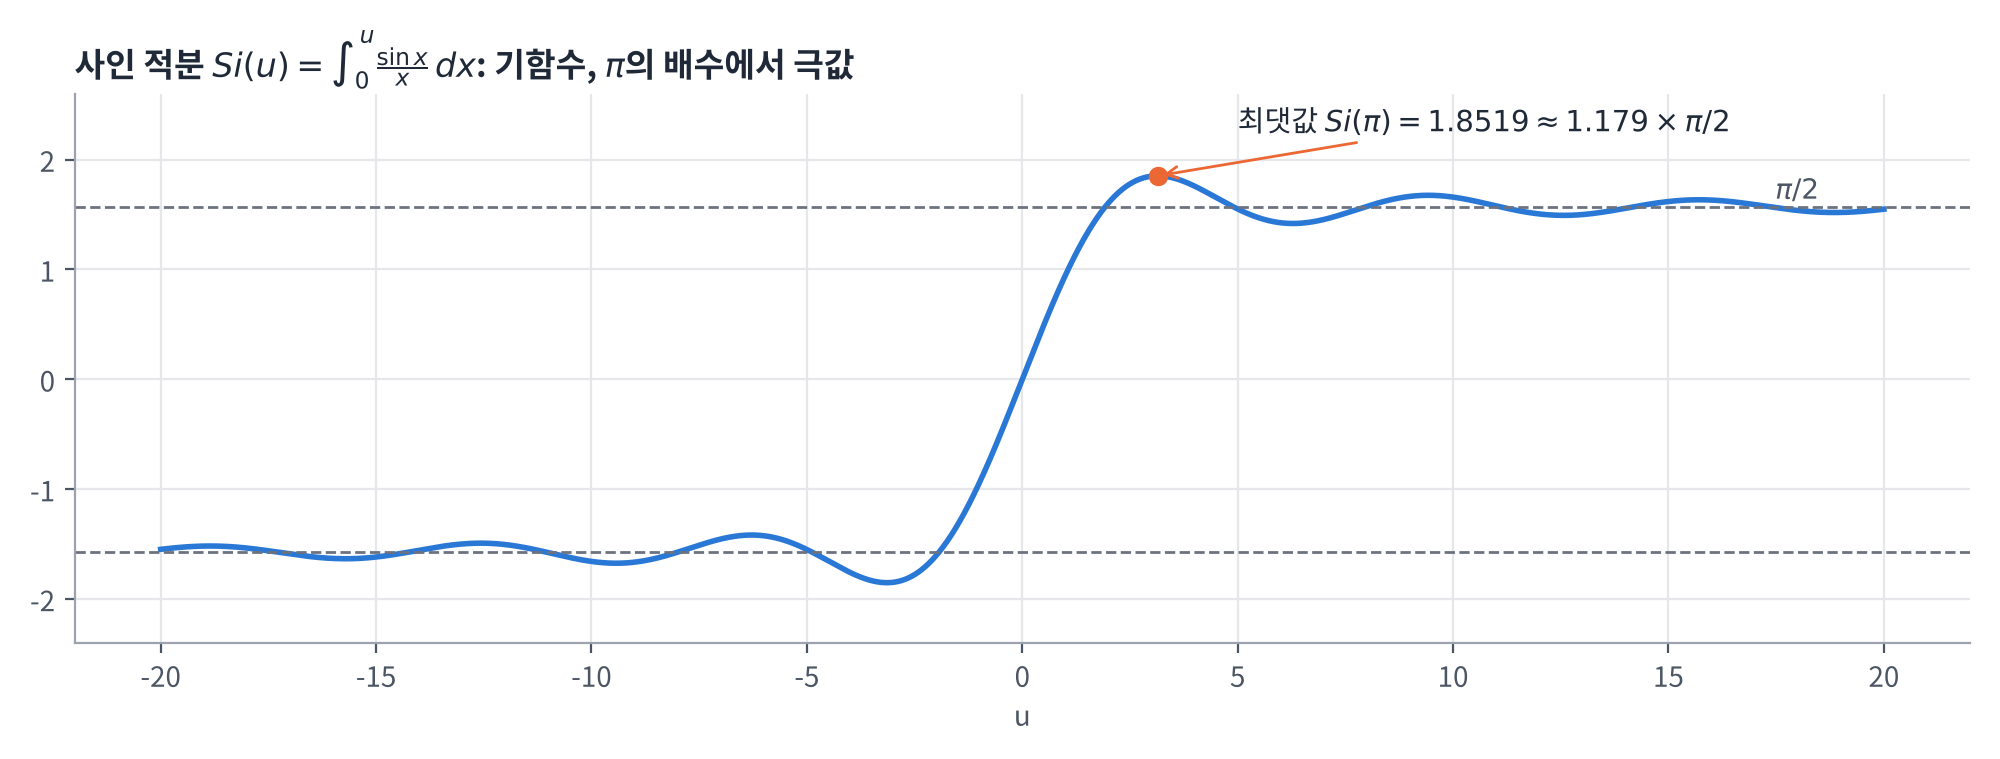
- \(u = 0\)을 기준으로 기함수(odd symmetry) 인 진동 함수
- \(\pi\)의 배수에서 최댓값/최솟값을 가짐 (\(\frac{d}{du}\mathrm{Si} = \frac{\sin u}{u} = 0\)인 지점)
- \(u \to \infty\)에서 \(\frac{\pi}{2}\)로 수렴
- 최댓값은 \(\mathrm{Si}(\pi)\)로, 윌브러햄-깁스 상수(Wilbraham-Gibbs constant) 라고 부름
깁스 현상 (Gibbs Phenomenon) ⭐️
\(y(t)\)의 최댓값/최솟값은 \(t_{\max} = \pm\frac{T}{2} \pm \frac{1}{2B}\)에서 나타남. 예를 들어 \(t_{\max} = -\frac{T}{2} + \frac{1}{2B}\)이면
\[y(t_{\max}) = \frac{1}{\pi} \big[ \mathrm{Si}(\pi) - \mathrm{Si}(\pi - 2\pi BT) \big] = \frac{1}{\pi} \big[ \mathrm{Si}(\pi) + \mathrm{Si}(2\pi BT - \pi) \big]\]- 두 번째 등호는 \(\mathrm{Si}\)가 기함수라서 성립
- \(BT \gg 1\)이면 \(\mathrm{Si}(2\pi BT - \pi) \approx \frac{\pi}{2}(1 \pm \Delta)\), \(\Delta\)는 아주 작은 값
(중요!!)
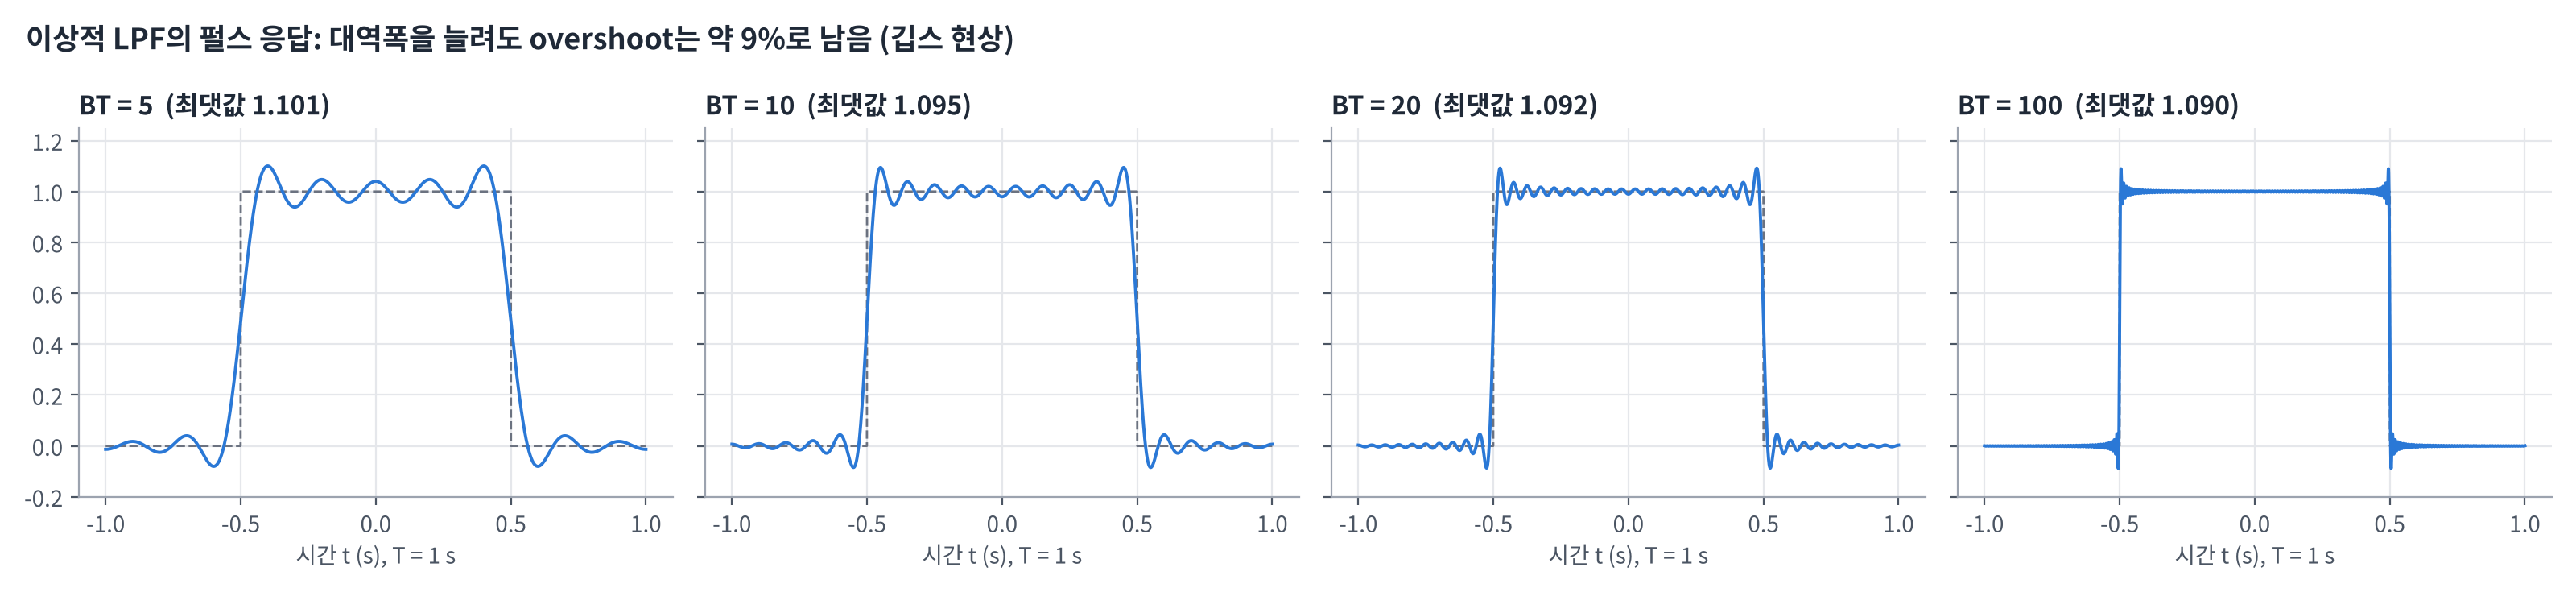
- 필터 응답의 overshoot은 대략 9%
- 대역폭 \(B\)를 늘리면 진동이 가장자리로 몰리고 폭이 좁아질 뿐, overshoot의 크기는 줄지 않음
- 즉 overshoot은 대역폭 \(B\)에 “실질적으로” 독립
- 원인: 이상적인 LPF가 주파수 영역에서 뚝 잘려 있기 때문(불연속) → 시간 영역에서 sinc의 진동(ringing)으로 나타남
수치로 확인하면 다음과 같음
1
2
3
4
5
6
7
8
9
10
11
12
import numpy as np
from scipy.special import sici

T = 1.0                                        # 펄스 폭 [s]
t = np.linspace(-1, 1, 200001)
for BT in [5, 10, 20, 100]:
    B = BT / T
    Si = lambda u: sici(u)[0]                  # sici는 (Si, Ci)를 반환
    y = (Si(2 * np.pi * B * (t + T / 2)) - Si(2 * np.pi * B * (t - T / 2))) / np.pi
    print(f"BT = {BT:3d}: 최댓값 {y.max():.4f}, overshoot {100 * (y.max() - 1):.2f}%")

print(f"Si(pi) / (pi/2) = {sici(np.pi)[0] / (np.pi / 2):.4f}")
실행 결과
1
2
3
4
5
BT =   5: 최댓값 1.1007, overshoot 10.07%
BT =  10: 최댓값 1.0948, overshoot 9.48%
BT =  20: 최댓값 1.0921, overshoot 9.21%
BT = 100: 최댓값 1.0900, overshoot 9.00%
Si(pi) / (pi/2) = 1.1790
- \(BT\)가 20배 커져도 overshoot은 10%에서 9%로 거의 그대로 → 약 9%로 수렴
필터의 종류
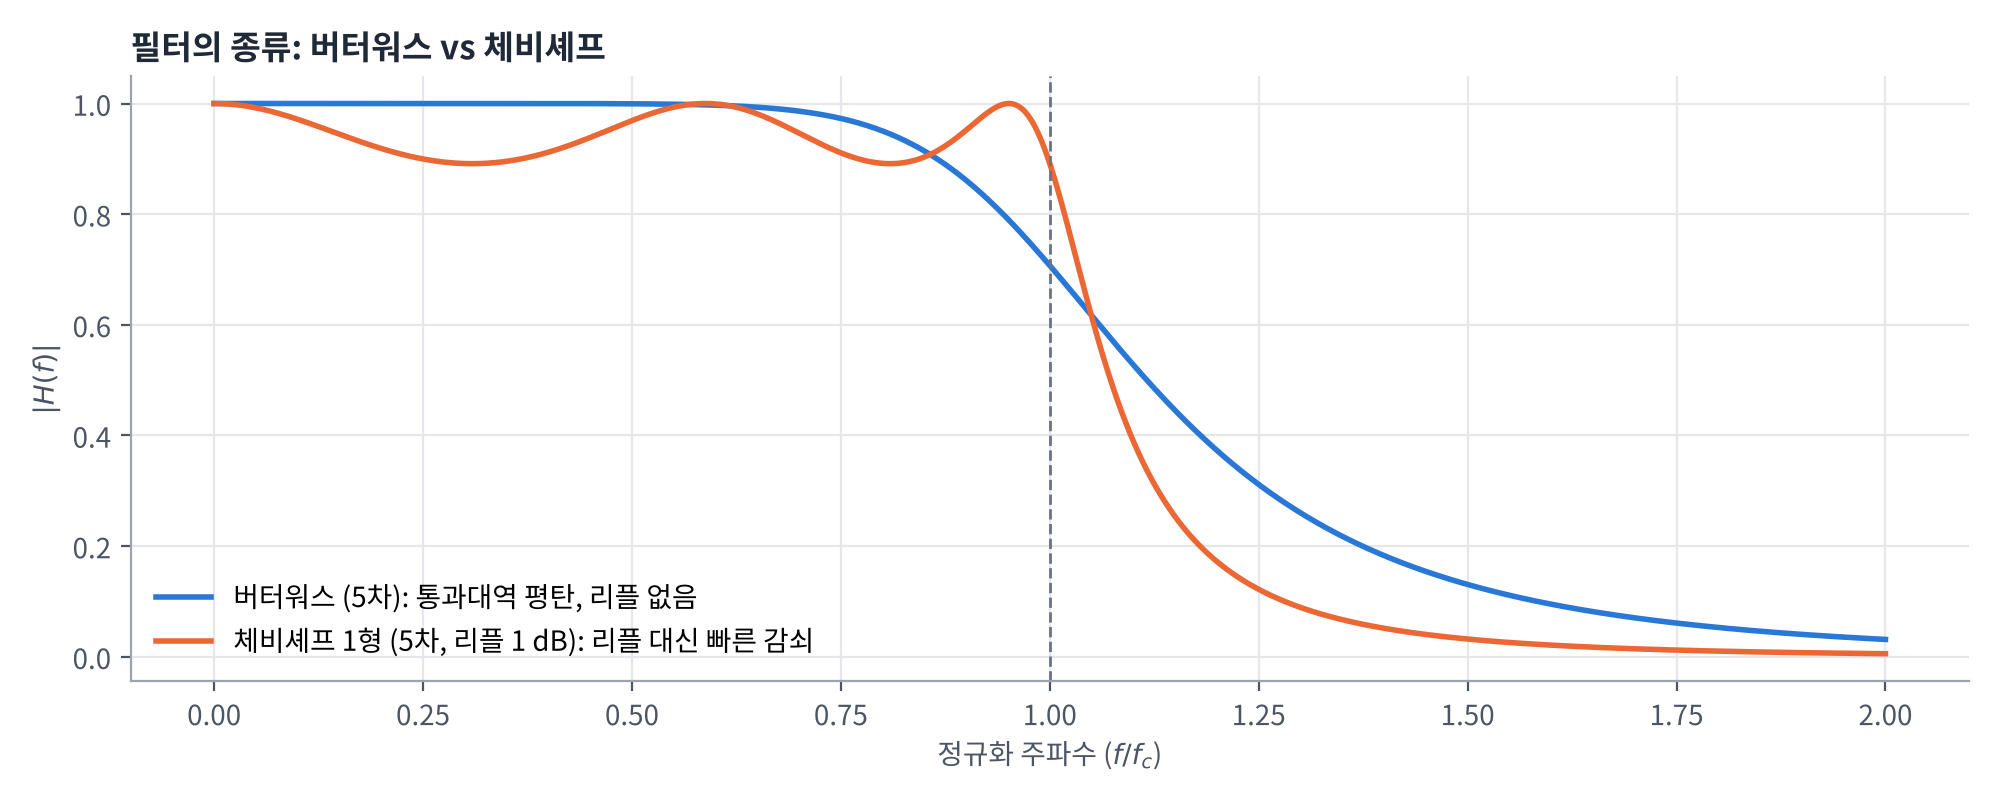
실제 필터는 이상적인 LPF처럼 뚝 자를 수 없으므로, 어느 특성을 우선하느냐에 따라 종류가 나뉨
| 필터 | 통과대역 | 차단 특성 | 특징 |
|---|---|---|---|
| 버터워스 (Butterworth) | 평탄한 주파수 응답, 리플 없음 | 비교적 완만하게 감쇠 | 진폭 왜곡이 적음 |
| 체비셰프 (Chebyshev, 1형) | 통과대역에 리플(물결) 이 있음 | 빠르게 감쇠 | 같은 차수에서 더 날카로운 차단 |
- 같은 5차 필터라도 체비셰프는 리플을 허용하는 대신 차단 주파수 부근에서 훨씬 가파르게 떨어짐
- “평탄함”과 “날카로움” 사이의 트레이드오프
이산 푸리에 변환 (DFT)
정의
유한 길이의 연속 신호 \(g(t)\)를 \(T_s\) 주기로 샘플링하면
\[g_n = g(nT_s), \quad n = 0, 1, 2, \dots, N - 1\]- 길이 \(N\)인 시퀀스가 주기적으로 반복되는 신호라고 가정 (푸리에 급수의 이산 버전)
| 이름 | 수식 |
|---|---|
| 이산 푸리에 변환 (DFT) | \(G_k = \sum_{n=0}^{N-1} g_n \exp\left(-j\frac{2\pi}{N} kn\right)\) |
| 역 이산 푸리에 변환 (IDFT) | \(g_n = \frac{1}{N} \sum_{k=0}^{N-1} G_k \exp\left(j\frac{2\pi}{N} kn\right)\) |
- \(G_k\) 하나를 구하는 데 곱셈 \(N\)번, \(k\)가 \(N\)개이므로 전체 계산량은 \(O(N^2)\)
- \(N\)이 커지면 매우 느림 → FFT가 필요
고속 푸리에 변환 (FFT): Cooley-Tukey
아이디어: 짝수/홀수로 나누기 (Divide and Conquer)
\(g_n\)을 짝수 인덱스 \(g_{2m}\)과 홀수 인덱스 \(g_{2m+1}\)로 나누면
\[\begin{aligned} G_k &= \sum_{m=0}^{N/2-1} g_{2m}\, e^{-j\frac{2\pi}{N} k(2m)} + \sum_{m=0}^{N/2-1} g_{2m+1}\, e^{-j\frac{2\pi}{N} k(2m+1)} \\ &= \underbrace{\sum_{m=0}^{N/2-1} g_{2m}\, e^{-j\frac{2\pi}{N/2} km}}_{E_k:\ \text{짝수 부분의 } N/2 \text{점 DFT}} + e^{-j\frac{2\pi}{N} k} \underbrace{\sum_{m=0}^{N/2-1} g_{2m+1}\, e^{-j\frac{2\pi}{N/2} km}}_{O_k:\ \text{홀수 부분의 } N/2 \text{점 DFT}} = E_k + W_{k,N}\, O_k \end{aligned}\]- \(W_{k,N} = e^{-j\frac{2\pi}{N}k}\)를 회전 인자(twiddle factor) 라고 함
- \(E_k\), \(O_k\)는 주기가 \(N/2\)이고 \(W_{k+N/2,N} = -W_{k,N}\)이므로 대칭 성질이 성립
- 이 과정을 재귀적으로 적용해서 \(N = 2\)가 될 때까지 진행 (\(N = 2\)이면 \(G_0 = g_0 + g_1\), \(G_1 = g_0 - g_1\))
- 단계 수는 \(\log_2 N\), 각 단계의 계산량은 \(O(N)\) → 전체 \(O(N \log_2 N)\)
- 예: \(N = 1024\)이면 DFT는 약 100만 번, FFT는 약 1만 번의 곱셈 수준 → 약 100배 빠름
재귀 FFT 구현 순서
- 짝수 인덱스와 홀수 인덱스로 분리
- 각각에 대해 재귀 함수 형태로 FFT를 호출
- 현재 단계의 신호 길이 \(N\)으로 회전 인자 \(W_{k,N} = e^{-j\frac{2\pi}{N}k}\)를 정의
- \(G_k = E_k + W O_k\), \(G_{k+N/2} = E_k - W O_k\)로 조합
1
2
3
4
5
6
7
8
9
10
11
12
13
14
15
16
import numpy as np

def fft(g):
    """Cooley-Tukey radix-2 FFT (재귀). len(g)는 2의 거듭제곱이어야 함"""
    N = len(g)
    if N == 1:
        return np.array(g, dtype=complex)
    E = fft(g[0::2])                                  # 짝수 인덱스
    O = fft(g[1::2])                                  # 홀수 인덱스
    W = np.exp(-2j * np.pi * np.arange(N // 2) / N)   # twiddle factor
    return np.concatenate([E + W * O, E - W * O])     # G_k, G_(k+N/2)

for g in ([1, 2, 3, 4], [1, 2, 3, 4, 5, 6, 7, 8]):
    G = fft(np.array(g, dtype=float))
    print(np.round(G, 3))
    print("numpy와 일치:", np.allclose(G, np.fft.fft(g)))
실행 결과
1
2
3
4
5
[10.+0.j -2.+2.j -2.+0.j -2.-2.j]
numpy와 일치: True
[36.+0.j    -4.+9.657j -4.+4.j    -4.+1.657j -4.+0.j    -4.-1.657j
 -4.-4.j    -4.-9.657j]
numpy와 일치: True
예시 1: \(N = 4\), \(g_n = [1, 2, 3, 4]\)
- 짝수 인덱스 \([1, 3]\), 홀수 인덱스 \([2, 4]\)
- 2점 DFT: \(\mathrm{DFT}(a_0, a_1) = [a_0 + a_1,\ a_0 - a_1]\)
| 부분 | 0번 | 1번 |
|---|---|---|
| 짝수 \(E\) | \(E_0 = 1 + 3 = 4\) | \(E_1 = 1 - 3 = -2\) |
| 홀수 \(O\) | \(O_0 = 2 + 4 = 6\) | \(O_1 = 2 - 4 = -2\) |
- 회전 인자 (\(N = 4\)): \(W_0 = 1\), \(W_1 = e^{-j\pi/2} = -j\), \(W_2 = -1\), \(W_3 = j\)
- 결합
예시 2: \(N = 8\), \(g_n = [1, 2, 3, 4, 5, 6, 7, 8]\)
1단계: 짝수 부분 \([1, 3, 5, 7]\)의 4점 FFT
- \([1, 5]\)와 \([3, 7]\)로 다시 분할: \(E_0 = 6\), \(E_1 = -4\), \(O_0 = 10\), \(O_1 = -4\)
- 결과: \(X_e = [6 + 10,\ -4 + (-j)(-4),\ 6 - 10,\ -4 + j(-4)] = [16,\ -4 + 4j,\ -4,\ -4 - 4j]\)
2단계: 홀수 부분 \([2, 4, 6, 8]\)의 4점 FFT
- \([2, 6]\)과 \([4, 8]\)로 다시 분할: \(E_0 = 8\), \(E_1 = -4\), \(O_0 = 12\), \(O_1 = -4\)
- 결과: \(X_o = [20,\ -4 + 4j,\ -4,\ -4 - 4j]\)
3단계: 결합 (\(N = 8\))
- 회전 인자: \(W_0 = 1\), \(W_1 = \frac{1}{\sqrt{2}} - \frac{j}{\sqrt{2}}\), \(W_2 = -j\), \(W_3 = -\frac{1}{\sqrt{2}} - \frac{j}{\sqrt{2}}\), 그리고 \(W_{k+4} = -W_k\)
- \(X_e\), \(X_o\)는 주기 4이므로 \(X_e[k + 4] = X_e[k]\), \(X_o[k + 4] = X_o[k]\)
| \(k\) | 계산 | 결과 |
|---|---|---|
| 0 | \(16 + 1 \cdot 20\) | \(36\) |
| 1 | \((-4 + 4j) + W_1(-4 + 4j)\) | \(-4 + (4 + 4\sqrt{2})j = -4 + 9.657j\) |
| 2 | \(-4 + (-j)(-4)\) | \(-4 + 4j\) |
| 3 | \((-4 - 4j) + W_3(-4 - 4j)\) | \(-4 + (4\sqrt{2} - 4)j = -4 + 1.657j\) |
| 4 | \(16 - 20\) | \(-4\) |
| 5 | \((-4 + 4j) - W_1(-4 + 4j)\) | \(-4 + (4 - 4\sqrt{2})j = -4 - 1.657j\) |
| 6 | \(-4 - (-j)(-4)\) | \(-4 - 4j\) |
| 7 | \((-4 - 4j) - W_3(-4 - 4j)\) | \(-4 - (4 + 4\sqrt{2})j = -4 - 9.657j\) |
- 위 코드의 실행 결과와 정확히 일치
- 실수 입력이므로 \(X_{8-k} = X_k^*\) (켤레 대칭): \(X_1\)과 \(X_7\), \(X_3\)과 \(X_5\)가 서로 켤레
참고: 강의 자료 33쪽의 \(W_3\), \(X_3\), \(X_7\)은 오타가 있음 (아래 정정 표 참고)
Iterative Butterfly와 비트 반전
출력을 짝수/홀수로 나누기
재귀 대신 반복문으로 구현하는 방법. 이번에는 입력을 앞쪽 절반과 뒤쪽 절반으로 나누고 \(W_N = e^{-j\frac{2\pi}{N}}\)이라 두면
\[G_k = \sum_{n=0}^{N/2-1} \left( g_n + g_{n+N/2}\, e^{-j\pi k} \right) W_N^{kn}, \qquad e^{-j\pi k} = \begin{cases} 1, & k \text{ 짝수} \\ -1, & k \text{ 홀수} \end{cases}\]따라서 출력을 짝수 번째와 홀수 번째로 나누면
\[G_{2r} = \sum_{n=0}^{N/2-1} \underbrace{(g_n + g_{n+N/2})}_{a_n} W_{N/2}^{rn}, \qquad G_{2r+1} = \sum_{n=0}^{N/2-1} \underbrace{(g_n - g_{n+N/2})\, W_N^{n}}_{b_n} W_{N/2}^{rn}\]- 짝수 번째 출력 = \(a_n\)의 \(N/2\)점 DFT, 홀수 번째 출력 = \(b_n\)의 \(N/2\)점 DFT
- \(N = 8\)이면
- \(a_0 = g_0 + g_4\), \(a_1 = g_1 + g_5\), \(a_2 = g_2 + g_6\), \(a_3 = g_3 + g_7\) → \([G_0, G_2, G_4, G_6]\)
- \(b_n = (g_n - g_{n+4})\, W_8^n\) (\(n = 0, 1, 2, 3\)) → \([G_1, G_3, G_5, G_7]\)
- 한 쌍 \((g_n, g_{n+N/2})\)에서 합과 차를 만드는 모양이 나비 같아서 버터플라이(butterfly) 연산이라고 부름
- 이 과정을 \(N = 8 \to 4 \to 2\)로 반복
| 단계 | 결과 순서 |
|---|---|
| \(N = 8\) | \([G_0, G_1, \dots, G_7]\) |
| 짝/홀 분할 | \([G_0, G_2, G_4, G_6]\), \([G_1, G_3, G_5, G_7]\) |
| 다시 분할 | \([G_0, G_4]\), \([G_2, G_6]\), \([G_1, G_5]\), \([G_3, G_7]\) |
| 최종 | \(G_0, G_4, G_2, G_6, G_1, G_5, G_3, G_7\) |
비트 반전 (Bit-Reversal)
- 재귀적으로 짝수/홀수를 분할하는 과정은 인덱스를 비트 반전 순서대로 불러오는 것과 같음
- 위의 재귀 FFT(입력 분할)와 버터플라이(출력 분할) 모두 같은 순서가 나옴
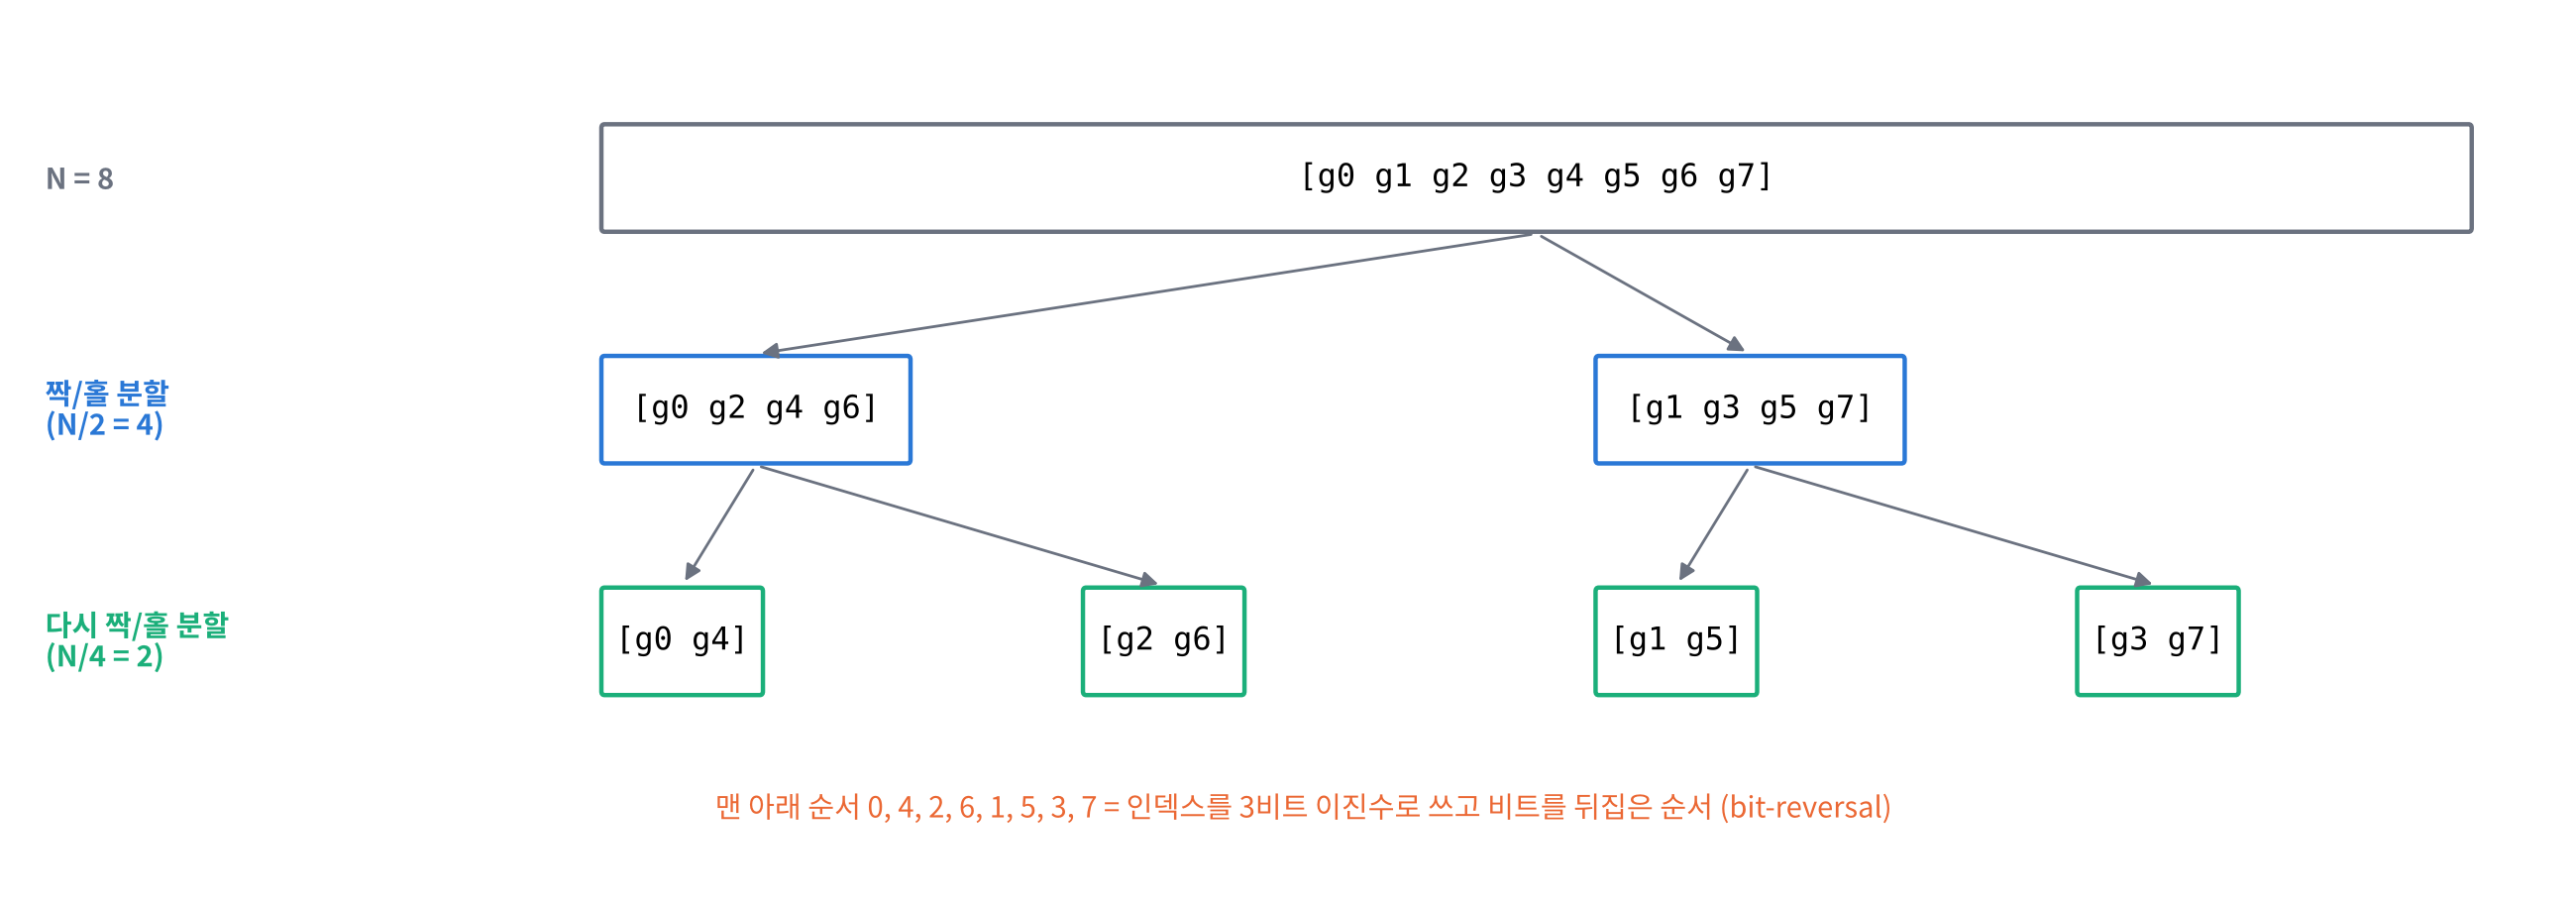
| 원래 인덱스 | 2진수 (3비트) | 비트 반전 | 반전 후 (10진수) |
|---|---|---|---|
| 0 | 000 | 000 | 0 |
| 1 | 001 | 100 | 4 |
| 2 | 010 | 010 | 2 |
| 3 | 011 | 110 | 6 |
| 4 | 100 | 001 | 1 |
| 5 | 101 | 101 | 5 |
| 6 | 110 | 011 | 3 |
| 7 | 111 | 111 | 7 |
반복 버터플라이 방식을 직접 구현하면 다음과 같음
1
2
3
4
5
6
7
8
9
10
11
12
13
14
15
16
17
18
19
20
21
22
23
24
25
26
27
28
29
30
import numpy as np

def bit_reverse(n_bits, i):
    """i를 n_bits 비트 이진수로 보고 비트 순서를 뒤집은 값"""
    return int(format(i, f"0{n_bits}b")[::-1], 2)

def fft_dif(g):
    """반복(iterative) 버터플라이 FFT, 주파수 솎음(DIF) 방식"""
    x = np.array(g, dtype=complex)
    N = len(x)
    size = N
    while size > 1:                                    # N -> N/2 -> ... -> 2
        half = size // 2
        W = np.exp(-2j * np.pi * np.arange(half) / size)
        for start in range(0, N, size):
            a = x[start:start + half].copy()
            b = x[start + half:start + size].copy()
            x[start:start + half] = a + b              # a_n = g_n + g_(n+N/2)
            x[start + half:start + size] = (a - b) * W # b_n = (g_n - g_(n+N/2)) W^n
        size = half
    n_bits = int(np.log2(N))
    order = [bit_reverse(n_bits, i) for i in range(N)]
    print("bit-reversal 순서:", order)
    G = np.empty(N, dtype=complex)
    G[order] = x                                       # 결과는 비트 반전 순서로 나옴
    return G

G = fft_dif([1, 2, 3, 4, 5, 6, 7, 8])
print(np.round(G, 3))
print("numpy와 일치:", np.allclose(G, np.fft.fft([1, 2, 3, 4, 5, 6, 7, 8])))
실행 결과
1
2
3
4
bit-reversal 순서: [0, 4, 2, 6, 1, 5, 3, 7]
[36.+0.j    -4.+9.657j -4.+4.j    -4.+1.657j -4.+0.j    -4.-1.657j
 -4.-4.j    -4.-9.657j]
numpy와 일치: True
- 반복문이 끝난 직후 배열의 \(i\)번째 칸에는 \(G_{\text{bitrev}(i)}\)가 들어 있음 → 비트 반전 순서로 다시 배치하면 원래 순서
- 재귀 호출이 없어 메모리를 덜 쓰고, 실제 FFT 라이브러리와 하드웨어 구현에 주로 쓰이는 방식
- 강의 자료에는 \(N = 16\) 버터플라이 그림도 있으며, 단계 수가 \(\log_2 16 = 4\)로 하나 늘어날 뿐 구조는 같음
연습문제 풀이
과제 파일 중 이번 장(LTI 시스템)에 해당하는 문제는 2.12, 2.13
연습문제 2.12 인과성과 안정성
예제를 인용하여, 다음 두 주제를 토론하라. (a) 선형 시불변 시스템이 인과적이면서 불안정한 것이 가능한가? (b) 이런 시스템이 인과적이지 않으면서 안정한 것은 가능한가?
답: (a), (b) 모두 가능
판정 기준 (본문 정리)
- 인과: \(h(t) = 0\) (\(t < 0\))
- 안정(BIBO): \(\int_{-\infty}^{\infty} \lvert h(t) \rvert\, dt < \infty\)
안정 조건이 필요조건이기도 한 이유: \(\int \lvert h \rvert\, dt = \infty\)이면 크기 1인 입력 \(x(t) = \mathrm{sgn}\big(h(-t)\big)\)를 넣었을 때
\[y(0) = \int_{-\infty}^{\infty} h(\tau)\, x(-\tau)\, d\tau = \int_{-\infty}^{\infty} h(\tau)\, \mathrm{sgn}\big(h(\tau)\big)\, d\tau = \int_{-\infty}^{\infty} \lvert h(\tau) \rvert\, d\tau = \infty\]이 되므로 불안정
(a) 인과적이면서 불안정: \(h(t) = e^{at}u(t)\), \(a > 0\)
- 인과성: \(t < 0\)에서 \(u(t) = 0\)이므로 \(h(t) = 0\) → 인과적
- 안정성:
- 실제로 유한한 입력 \(x(t) = u(t)\)를 넣으면 (\(t > 0\)에서 적분 구간은 \(0 < \tau < t\))
- 다른 예: 이상적인 적분기 \(h(t) = u(t)\) → 출력 \(y(t) = \int_{-\infty}^{t} x(\lambda)\, d\lambda\), 입력 \(u(t)\)를 넣으면 \(y(t) = t \to \infty\)
- 또 다른 예: \(\cos(2\pi f_0 t)u(t)\)는 같은 주파수의 입력을 넣으면 진폭이 \(t/2\)로 계속 커짐(공진)
(b) 인과적이지 않으면서 안정: \(h(t) = e^{-a\lvert t \rvert}\), \(a > 0\)
- 인과성: \(t < 0\)에서 \(h(t) = e^{at} > 0\) → 비인과적
- 안정성:
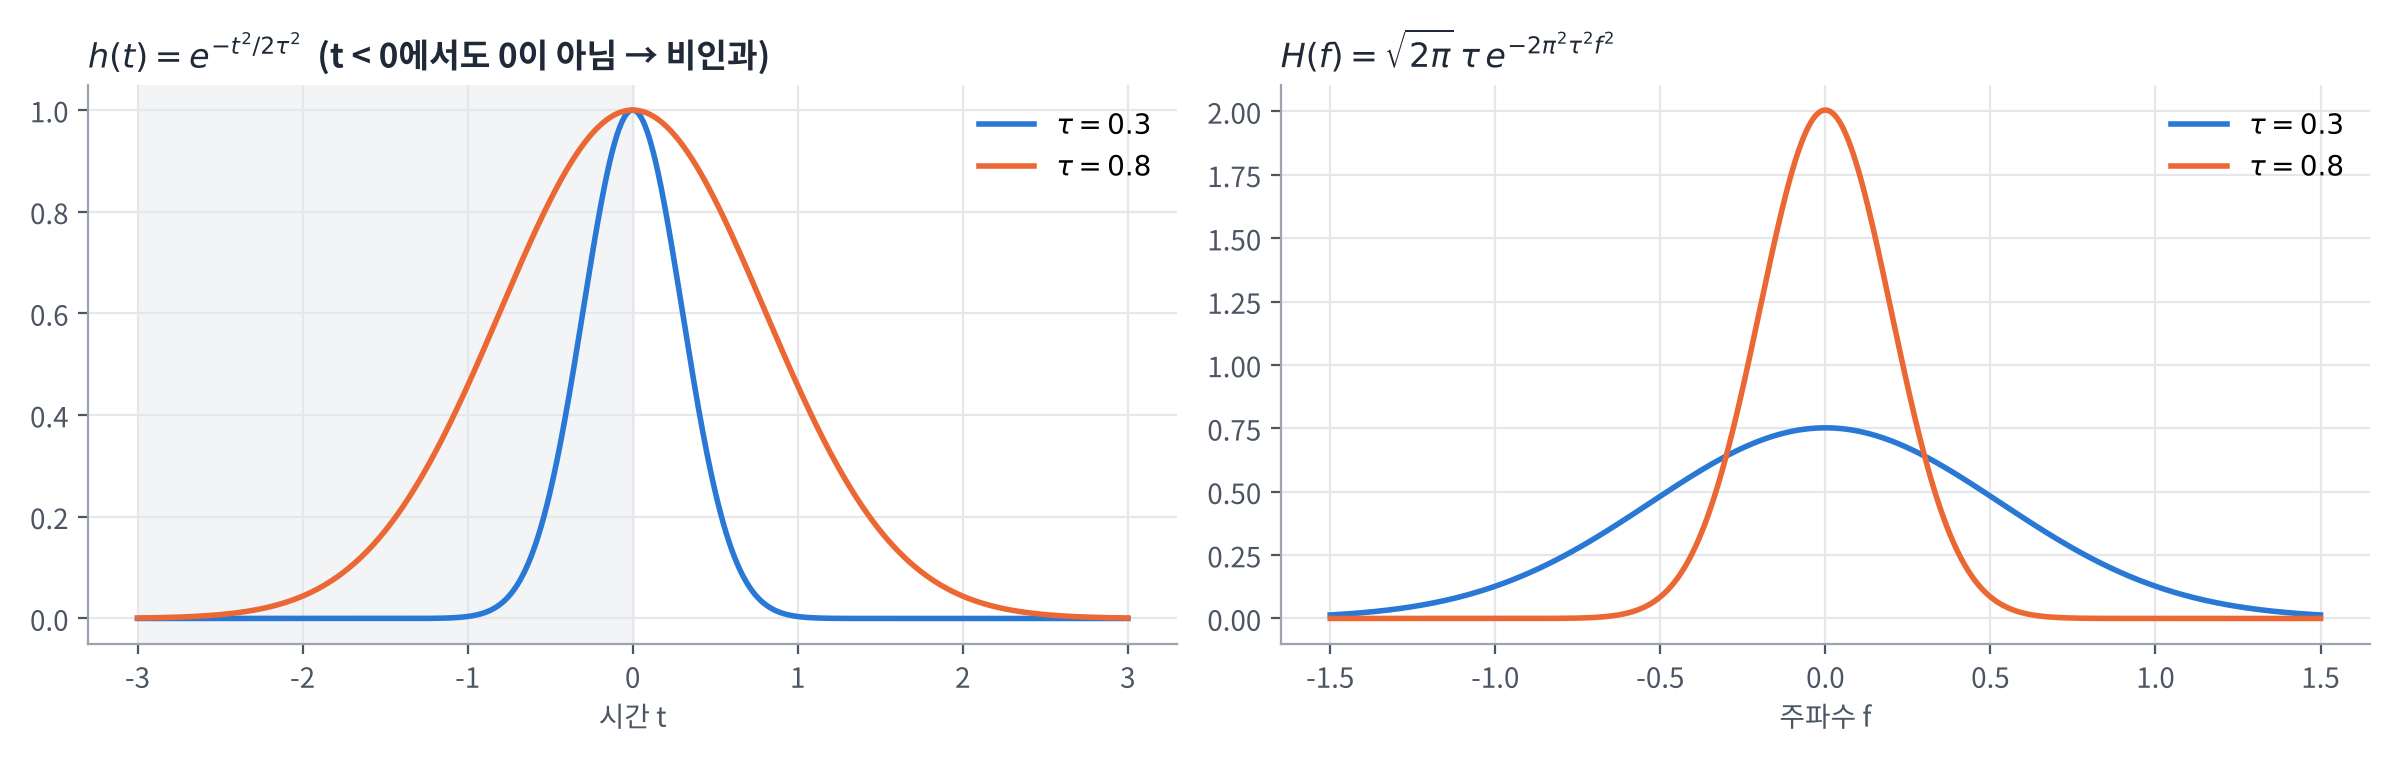
- 다른 예: 가우시안 \(h(t) = e^{-t^2/2\tau^2}\) (연습문제 2.13), \(\int \lvert h \rvert\, dt = \sqrt{2\pi}\tau < \infty\)
주의할 반례: 이상적인 LPF는 (b)의 예가 아님
- \(h(t) = 2B\,\mathrm{sinc}\big(2B(t - t_0)\big)\)는 비인과이지만 안정하지도 않음
- \(\int \mathrm{sinc}\, dt = 1\)로 유한하지만, 안정성은 절댓값의 면적으로 판정
- \(n \le t \le n + 1\)에서 \(\frac{1}{\pi t} \ge \frac{1}{\pi(n+1)}\)이고 \(\int_n^{n+1} \lvert \sin \pi t \rvert\, dt = \frac{2}{\pi}\)이므로
- 조화급수가 발산하기 때문. 수치로도 \(\int_{-L}^{L} \lvert \mathrm{sinc}(t) \rvert\, dt\)는 \(L = 10, 100, 1000\)에서 \(2.11, 3.04, 3.97\)로 계속 커짐
정리: 네 가지 조합
| 안정 (\(\int \lvert h \rvert < \infty\)) | 불안정 (\(\int \lvert h \rvert = \infty\)) | |
|---|---|---|
| 인과 (\(h = 0\), \(t < 0\)) | \(e^{-at}u(t)\) (RC 저역통과 필터) | \(e^{at}u(t)\), \(u(t)\) (적분기) |
| 비인과 | \(e^{-a\lvert t \rvert}\), 가우시안, \(\mathrm{rect}(t/T)\) | 이상적 LPF \(2B\,\mathrm{sinc}(2Bt)\), \(e^{a\lvert t \rvert}\) |
의미:
- 인과적·불안정 시스템은 실시간으로 만들 수는 있지만 출력이 발산하므로 쓸모가 없음
- 비인과적·안정 시스템은 미래 입력이 필요해서 실시간으로는 만들 수 없지만, 저장된 데이터를 처리할 때(오프라인) 는 그대로 쓸 수 있음
- 실시간에서는 지연 \(t_0\)를 주고 \(t < 0\) 부분을 잘라서 근사 (이상적인 LPF와 같은 방법)
자주 나오는 판정 예
| \(h(t)\) | 인과? | 안정? |
|---|---|---|
| \(e^{-at}u(t - t_0)\), \(a > 0\) | \(t_0 \ge 0\)이면 인과 | 안정 |
| \(\delta(t - t_0)\) (지연기) | \(t_0 \ge 0\)이면 인과 | 안정 |
| \(\mathrm{rect}\left(\frac{t - t_0}{T}\right)\) | \(t_0 \ge \frac{T}{2}\)이면 인과 | 안정 (면적 \(T\)) |
| \(e^{at}u(-t)\), \(a > 0\) | 비인과 | 안정 (\(\frac{1}{a}\)) |
| \(\cos(2\pi f_0 t)u(t)\) | 인과 | 불안정 |
실수 주의:
- 안정성은 \(\int h\, dt\)가 아니라 \(\int \lvert h \rvert\, dt\) 로 판정
- ”\(t < 0\)에서 값이 작다”는 인과가 아님 → 정확히 0이어야 인과
연습문제 2.13 가우시안 임펄스 응답의 주파수 응답
선형 시스템의 임펄스 응답이 다음 가우시안 함수에 의해 정의된다. \(h(t) = \exp\left(-\frac{t^2}{2\tau^2}\right)\) 여기서 \(\tau\)는 펄스 구간을 정의하는 조절 가능한 변수이다. 시스템의 주파수 응답을 구하라.
답
\[H(f) = \sqrt{2\pi}\, \tau\, \exp\left(-2\pi^2 \tau^2 f^2\right)\]풀이 1: 완전제곱식 + 가우시안 적분
주파수 응답은 임펄스 응답의 푸리에 변환
\[H(f) = \int_{-\infty}^{\infty} \exp\left(-\frac{t^2}{2\tau^2}\right) e^{-j2\pi f t}\, dt = \int_{-\infty}^{\infty} \exp\left(-\frac{t^2 + j4\pi f \tau^2 t}{2\tau^2}\right) dt\]지수 안을 완전제곱식으로 바꾸면
\[t^2 + j4\pi f\tau^2 t = \left(t + j2\pi f \tau^2\right)^2 + 4\pi^2 f^2 \tau^4\] \[\Rightarrow\; H(f) = \exp\left(-2\pi^2 \tau^2 f^2\right) \int_{-\infty}^{\infty} \exp\left(-\frac{(t + j2\pi f\tau^2)^2}{2\tau^2}\right) dt\]- 남은 적분은 \(u = t + j2\pi f\tau^2\)로 옮겨도 값이 같은 가우시안 적분 (복소 이동은 적분값을 바꾸지 않음)
- 이 값은 \(I = \int e^{-x^2}dx\)에 대해 \(I^2\)를 극좌표로 계산하면 \(I = \sqrt{\pi}\)이고, \(x = u/(\sqrt{2}\tau)\)로 치환해서 얻음
풀이 2: 변환쌍과 팽창 성질
- 알려진 변환쌍 \(e^{-\pi t^2} \rightleftharpoons e^{-\pi f^2}\) 이용
- \(h(t) = e^{-t^2/2\tau^2} = e^{-\pi (t/a)^2}\), \(a = \sqrt{2\pi}\, \tau\)
- 2장의 팽창 성질 \(g(t/a) \rightleftharpoons \lvert a \rvert\, G(af)\)에 의해
검산과 해석
- 면적 성질: \(H(0) = \int h\, dt = \sqrt{2\pi}\, \tau\), \(h(0) = \int H\, df = 1\) ✓
- 수치 적분과 비교 (\(\tau = 0.37\)): \(f = 0, 0.5, 1.3\)에서 \(H(f) = 0.927452,\ 0.471947,\ 0.009637\)로 공식과 일치
- 가우시안의 푸리에 변환은 다시 가우시안 → 실수, 양수, 우함수이므로 위상이 0인 저역통과 특성
- \(\tau\)가 클수록(시간에서 넓을수록) \(H(f)\)는 좁아짐 → 2장의 시간-대역폭 역관계
- 3 dB 대역폭: \(\lvert H(f) \rvert^2\)이 절반이 되는 주파수
- 예: \(\tau = 1\) ms이면 \(f_{3\mathrm{dB}} \approx 132.5\) Hz, 시간-대역폭 곱 \(\tau f_{3\mathrm{dB}} = \frac{\sqrt{\ln 2}}{2\pi}\)로 \(\tau\)와 무관
- 인과성과 안정성: \(t < 0\)에서도 0이 아니므로 비인과, \(\int \lvert h \rvert = \sqrt{2\pi}\tau < \infty\)이므로 안정 (2.12 (b)의 예)
- 참고: \(\lvert H(f) \rvert\)가 너무 빨리 줄어드는 필터는 인과적일 수 없다는 Paley-Wiener 조건이 있으며, 가우시안 필터도 그래서 지연을 주고 잘라서 근사해야 함
강의 자료에서 정정한 부분 정리
| 위치 | 강의 자료 | 정정 | 이유 |
|---|---|---|---|
| 강의 자료 33쪽 | \(W_3 = \frac{1}{\sqrt{2}} - \frac{1}{\sqrt{2}}j\) | \(W_3 = -\frac{1}{\sqrt{2}} - \frac{1}{\sqrt{2}}j\) | \(e^{-j3\pi/4}\)의 실수부는 음수 |
| 강의 자료 33쪽 | \(X_3 = (-4 + 4\sqrt{2}) + (-4 + 4\sqrt{2})j\) | \(X_3 = -4 + (4\sqrt{2} - 4)j\) | \(X_e[3] = -4 - 4j\)를 써야 함, 결과가 달라짐 |
| 강의 자료 33쪽 | \(X_7 = (-4 - 4\sqrt{2}) + (-4 - 4\sqrt{2})j\) | \(X_7 = -4 - (4 + 4\sqrt{2})j\) | \(X_1\)의 켤레여야 함, 결과가 달라짐 |
- 33쪽의 \(X_0, X_1, X_2, X_4, X_5, X_6\)은 맞음
- 정정한 값은 재귀 FFT, 반복 FFT,
np.fft.fft세 가지 결과로 모두 확인
최종 핵심 정리
- 선형성(중첩의 원리) + 시불변성이 성립하면 시스템은 임펄스 응답 \(h(t)\) 하나로 완전히 결정됨
- LTI 시스템의 출력은 컨볼루션 \(y(t) = x(t) * h(t)\), 주파수 영역에서는 곱셈 \(Y(f) = H(f)X(f)\)
- 인과: \(h(t) = 0\) (\(t < 0\)), BIBO 안정: \(\int \lvert h \rvert\, dt < \infty\) → 서로 독립이라 네 조합 모두 가능
- 전달함수 \(H(f) = \mathcal{F}[h]\), 실수 \(h(t)\)이면 진폭은 우함수, 위상은 기함수
- 이상적인 LPF는 \(h(t) = 2B\,\mathrm{sinc}\big(2B(t - t_0)\big)\) → 비인과라서 지연 \(t_0\)를 주어 근사
- 이상적인 LPF의 펄스 응답에는 약 9%의 overshoot(깁스 현상) 이 있고, 대역폭을 늘려도 줄지 않음 (\(\mathrm{Si}(\pi) = 1.179 \times \frac{\pi}{2}\))
- 버터워스는 평탄(리플 없음), 체비셰프는 리플 대신 빠른 감쇠
- FFT는 DFT를 짝수/홀수로 반씩 나누는 분할 정복(\(G_k = E_k \pm W O_k\))으로 계산량을 \(O(N^2)\)에서 \(O(N\log_2 N)\) 으로 줄이며, 분할 순서는 비트 반전 순서
End.